Cómo controlar un servomotor con Arduino Uno
Dale movimiento a tu proyecto.
Mueve un servo posicional con una señal desde Uno R3 y una alimentación adecuada. Incluye un recorrido moderado para empezar sin forzar los topes.
Controlar posiciones en un servo compatible y separar señal de potencia.
Plataforma del ejemplo: Arduino Uno R3 / ATmega328P. Identifica la versión de tu unidad antes de cargar el sketch o conectar periféricos.
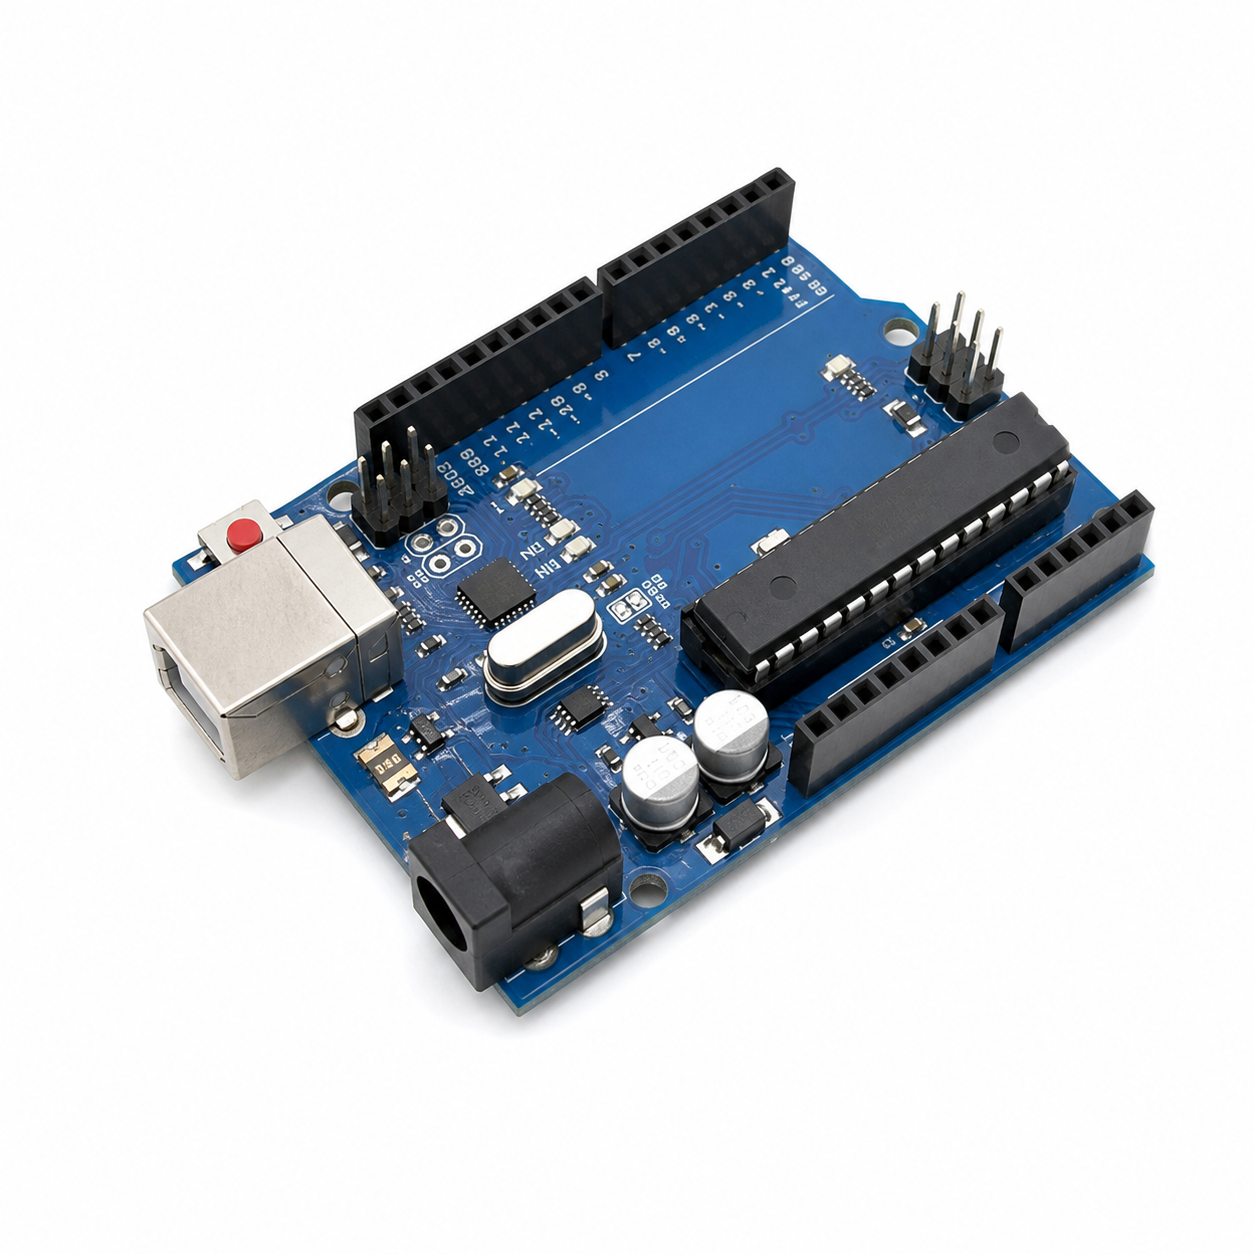
SKU 01025
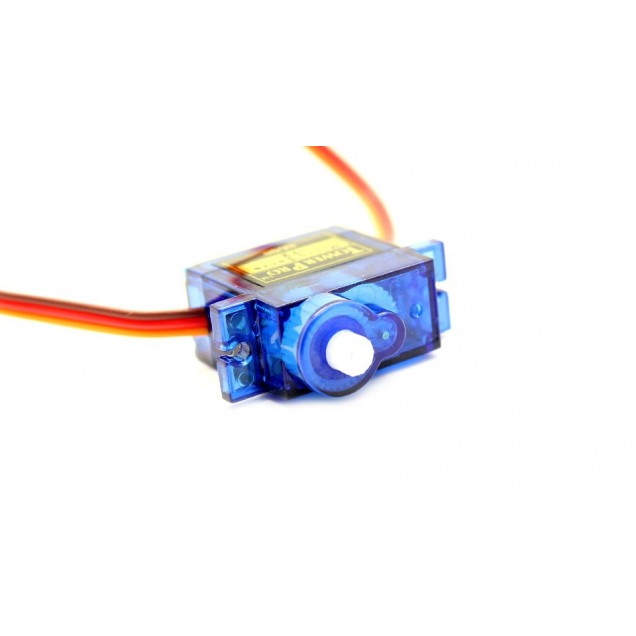
SKU 02508
Lo que conviene revisar antes de empezar
Servo posicional y servo continuo no hacen lo mismo
En un servo posicional, la orden se relaciona con una posición. En uno de rotación continua se relaciona con velocidad y sentido. Confirma que la unidad SG90 sea posicional antes de usar este ejemplo.
La señal no alimenta el motor
El pin D9 transmite el control. La alimentación del servo debe cumplir tensión y corriente de su ficha, incluyendo arranque y bloqueo. Usa una fuente regulada adecuada; no asumas que el pin 5 V del Uno cubre esos picos.
Prueba sin carga mecánica
Retira enlaces o piezas que puedan atorarse y deja libre el eje. El ejemplo alterna tres valores moderados; el ángulo físico y recorrido reales dependen del servo. Detén la prueba si llega a un tope, zumba o se calienta.
| Desde | Hacia |
|---|---|
| Uno D9 | Señal del servo |
| Fuente regulada compatible + | V+ del servo |
| Fuente negativa | GND del servo y Uno GND |
| Uno | Alimentación USB separada |
Lista para esta práctica
- Uno R3
- Servo posicional compatible, revisar SKU 02508
- Fuente regulada según ficha del servo
- Jumpers y USB
Consulta contenido y disponibilidad en cada ficha. La fotografía identifica una referencia del catálogo; no confirma por sí sola la versión electrónica ni que incluya los accesorios de la práctica.
Esquema y pasos de preparación
Las fotografías identifican los productos. La lista inferior muestra cada conexión por separado.
ARDUINO UNO R3 GENÉRICO
SKU 01025
SERVOMOTOR SG90 1.4 KG
SKU 02508
El Uno se alimenta por USB. No unas el positivo de la fuente externa con el pin 5V del Uno en este montaje. Confirma tensión, corriente y tipo posicional del servo. Desconecta la alimentación antes de modificar cables. Las fotos no representan la posición exacta de cada pin: sigue las etiquetas de tu unidad.
- Confirma tipo de servo, voltaje y terminales. No confíes solo en colores.
- Conecta señal y tierra común con todas las fuentes desconectadas.
- Instala Servo de Arduino desde el gestor si no está disponible.
- Carga el sketch en Uno y realiza la prueba sin carga.
Programa de ejemplo
Copia el sketch completo en un archivo nuevo. Selecciona la placa y el puerto correspondientes; pulsa Verificar y después Subir. Las bibliotecas adicionales, cuando se necesitan, están indicadas en la preparación.
#include <Servo.h>
Servo servo;
void setup() {
  servo.attach(9);
  servo.write(90);
  delay(1000);
}
void loop() {
  servo.write(60);
  delay(1500);
  servo.write(90);
  delay(1500);
  servo.write(120);
  delay(1500);
}
Cómo funciona
- attach asigna el pin de señal.
- write expresa una orden de posición de la biblioteca, no una medida del ángulo real.
- Las pausas dejan tiempo para observar el movimiento.
El servo posicional se mueve entre tres posiciones si está correctamente alimentado y dentro de su recorrido.
Primero confirma este resultado con el montaje básico. Después cambia una sola variable, como el mensaje o una pausa, y observa el efecto antes de agregar más componentes.
Errores frecuentes y qué revisar
- Si el Uno se reinicia, revisa alimentación y caídas de tensión.
- Si gira sin parar, confirma que no sea un modelo continuo.
- No unas el positivo externo al pin 5 V del Uno en este esquema.
Guarda el mensaje de error completo y anota placa, paquete y versión de biblioteca. Para pedir ayuda, comparte también el diagrama del montaje y el SKU de los componentes.
Preguntas frecuentes
¿Puedo alimentarlo desde D9?
No. D9 es señal, no alimentación del motor.
¿Necesito GND común?
Sí, entre fuente del servo y Uno para referenciar la señal.
¿Sirve para ESP32?
Esta práctica utiliza Uno y la biblioteca Servo indicada; ESP32 necesita soporte y revisión propios.
Prepara tu siguiente proyecto
- ARDUINO UNO ORIGINAL · SKU 01016
- ARDUINO UNO R3 GENÉRICO · SKU 01025
- ARDUINO UNO SMD GENÉRICO · SKU 02784
- SERVOMOTOR SG90 1.4 KG · SKU 02508
Guía general: Arduino Uno, Nano o ESP32, ¿cuál elegir? →
Ver tarjetas de desarrollo →Continúa aprendiendo
TIENDA DE ELECTRÓNICA MX · PUEBLA
¿Dónde comprar los materiales de tu proyecto?
Consulta modelos, accesorios, ubicación y horarios de nuestra tienda en el Centro de Puebla. Revisa tu lista antes de visitarnos o prepara tu compra en línea.
Arduino en Puebla · modelos y dónde comprar →
Componentes electrónicos en Puebla · modelos y dónde comprar →